

三款机器人田间"组团"作业
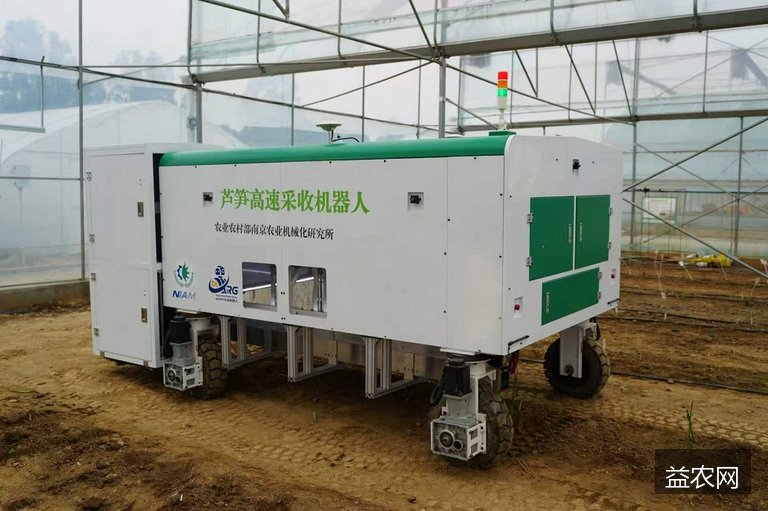
芦笋田垄间,机器人往来穿梭,采收、转运、分拣环环相扣。近日,由农业农村部南京农业机械化研究所农业机器人创新团队研制的芦笋智能采收机器人、多足转运机器人、芦笋智能分拣机器人集中亮相,在田间实现流水作业,推动农业机器人技术与果蔬产业需求深度融合。
采收定位误差5毫米以内
据介绍,芦笋智能采收机器人可自主完成嫩茎识别、采摘点精准定位、夹持剪切和自动收集,嫩茎识别准确率超过95%,采摘点定位误差控制在5毫米以内,做到"慧眼"识笋、"巧手"下刀。多足转运机器人可地形自适应、自主跟随,有效载荷达100千克,田间农资和农产品转运轻松自如。芦笋智能分拣机器人则集视觉检测、自动切根、多维分级于一体,上料—检测—切割—分拣—收集一气呵成,检测精度达毫米级,分选准确率超过95%。
从单点突破到全链协同
果蔬生产长期面临用工需求大、劳动强度高、作业标准化程度不足等问题,丘陵山地及设施农业等复杂场景对装备的灵活性和智能化水平要求更高。该团队以芦笋为切入点开展跨领域协同攻关,三款装备贯通田间到车间,实现了从单一环节作业向多环节协同应用的跨越。(信息来源:中国科学报)
益农网观察:芦笋这类高附加值、采收劳动密集的作物,正是农业机器人最先落地的场景。随着装备成本逐步下探,“机器人班组”模式有望复制到草莓、辣椒等更多特色果蔬上,合作社可提前关注相关示范推广信息。


